信息概要
医疗手术机器人手臂是高端医疗设备的重要组成部分,其精度性能直接关系到手术操作的准确性和患者安全。第三方检测机构提供的精度检测服务,旨在通过科学手段评估机器人手臂的各项技术参数,确保其符合国家医疗设备相关标准规范。检测的重要性在于帮助设备制造商验证产品性能,协助医疗机构保障手术质量,促进医疗机器人技术的有序发展。本服务概括了全面的精度验证流程,涵盖从基础定位到复杂环境下的多项指标检测。
检测项目
位置精度,重复定位精度,轨迹跟踪误差,速度稳定性,加速度精度,负载影响误差,温度漂移,振动响应,耐久性测试,刚性评估,回程误差,分辨率验证,线性度检查,平面度测量,垂直度检测,平行度评估,同心度测试,圆度分析,直线度验证,角度误差,动态响应特性,静态精度,热变形误差,校准周期确认,使用寿命测试,安全性能评估,电磁兼容性,环境适应性,噪声水平,功耗测试
检测范围
腹腔镜手术机器人手臂,骨科手术机器人手臂,神经外科机器人手臂,眼科手术机器人手臂,心血管手术机器人手臂,泌尿外科机器人手臂,妇科手术机器人手臂,儿科手术机器人手臂,口腔手术机器人手臂,康复训练机器人手臂,微创手术机器人手臂,开放式手术机器人手臂,串联结构机器人手臂,并联结构机器人手臂,混合结构机器人手臂,光学导航机器人手臂,电磁定位机器人手臂,机械传动机器人手臂,液压驱动机器人手臂,电动驱动机器人手臂,无线控制机器人手臂,有线控制机器人手臂,多自由度机器人手臂,单自由度机器人手臂,高负载机器人手臂,精密微型机器人手臂,通用型机器人手臂,专用型机器人手臂,教学用机器人手臂,临床用机器人手臂
检测方法
检测报告有什么用途?
激光跟踪法:利用激光跟踪仪实时测量机器人手臂末端在三维空间中的位置坐标,评估其轨迹精度。
视觉测量法:通过高分辨率摄像头捕捉手臂上的标记点,计算其运动轨迹和定位误差。
干涉仪法:使用激光干涉仪检测手臂的线性位移和角度变化,确保运动精度。
坐标测量机法:借助三坐标测量机对手臂关键点进行精确扫描,验证几何参数。
负载测试法:在手臂末端施加标准负载,观察其精度变化,评估稳定性。
温度循环法:将设备置于不同温度环境中,检测热变形对精度的影响。
振动分析法:通过振动台模拟使用环境,分析手臂的动态响应特性。
耐久性试验法:长时间运行手臂,记录精度衰减情况,评估使用寿命。
静态精度法:在静止状态下测量手臂的位置偏差,验证基础精度。
动态轨迹法:让手臂执行预设轨迹,比较实际与理论路径的误差。
校准验证法:使用标准器对手臂进行周期性校准,确认其长期稳定性。
环境适应性法:测试手臂在不同湿度、气压条件下的性能表现。
安全性能法:检查紧急停止、过载保护等安全功能的可靠性。
电磁兼容法:评估手臂在电磁干扰下的工作稳定性。
噪声测试法:测量运行时的噪声水平,确保符合医疗环境要求。
检测仪器
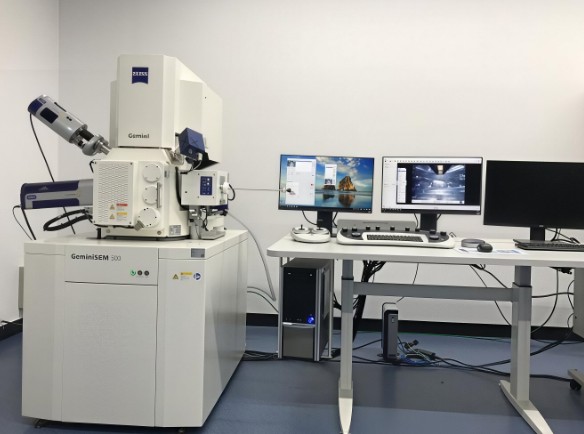
三坐标测量机,激光跟踪仪,激光干涉仪,光学测量系统,高精度摄像头,振动试验台,温度试验箱,负载模拟装置,标准量块,角度测量仪,力传感器,位移传感器,数据采集系统,电磁兼容测试设备,声级计,功耗分析仪