信息概要
虚拟标线道路贴合精度(<0.3°)是指通过虚拟标线技术实现的车辆与道路标线之间的角度偏差控制在0.3°以内的技术指标。该技术广泛应用于智能驾驶、车道保持辅助系统(LKAS)及高精度地图导航等领域。检测虚拟标线道路贴合精度对于确保智能驾驶系统的安全性、可靠性和合规性至关重要。第三方检测机构通过专业设备和标准化流程,对产品性能进行客观评估,为厂商和用户提供权威的检测报告。
检测项目
角度偏差,横向偏移量,纵向偏移量,标线识别率,响应时间,稳定性,重复性,环境适应性,温度影响,湿度影响,光照影响,振动影响,电磁兼容性,信号干扰,数据同步性,系统兼容性,标线清晰度,标线连续性,标线宽度误差,标线颜色一致性
检测范围
智能驾驶系统,车道保持辅助系统,高精度地图导航,虚拟标线生成设备,车载摄像头,激光雷达,毫米波雷达,超声波传感器,车载计算单元,数据融合系统,自动驾驶控制器,人机交互界面,车载通信模块,路侧感知设备,云端数据处理平台,仿真测试系统,标线识别算法,标线拟合算法,标线投影设备,标线校准工具
检测方法
检测报告有什么用途?
光学测量法:通过高精度光学设备测量虚拟标线与实际道路标线的角度偏差。
激光扫描法:利用激光扫描仪获取标线三维数据,计算贴合精度。
图像分析法:通过图像处理技术分析摄像头采集的标线图像,评估贴合效果。
动态测试法:在车辆行驶过程中实时检测虚拟标线与道路标线的贴合情况。
静态测试法:在固定条件下测量虚拟标线的位置和角度偏差。
环境模拟法:模拟不同环境条件(如光照、温度、湿度)对贴合精度的影响。
振动测试法:检测车辆振动环境下虚拟标线的稳定性。
电磁干扰测试法:评估电磁干扰对虚拟标线生成和贴合的影响。
数据同步测试法:验证虚拟标线数据与车辆其他系统的同步性。
标线识别率测试法:统计虚拟标线在不同场景下的识别成功率。
标线连续性测试法:检测虚拟标线在复杂道路条件下的连续性。
标线宽度误差测试法:测量虚拟标线与实际标线的宽度差异。
标线颜色一致性测试法:评估虚拟标线颜色与实际标线的一致性。
系统兼容性测试法:验证虚拟标线系统与不同车载设备的兼容性。
算法验证法:通过仿真测试验证标线拟合算法的准确性。
检测仪器
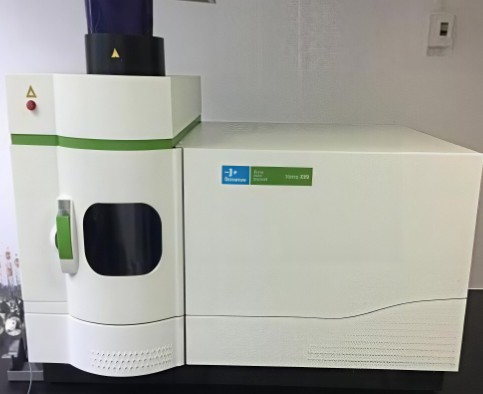
高精度角度测量仪,激光扫描仪,图像采集卡,光谱分析仪,环境模拟箱,振动测试台,电磁兼容测试仪,数据同步分析仪,标线识别率测试仪,标线连续性测试仪,标线宽度测量仪,标线颜色分析仪,车载通信测试仪,仿真测试平台,算法验证工具